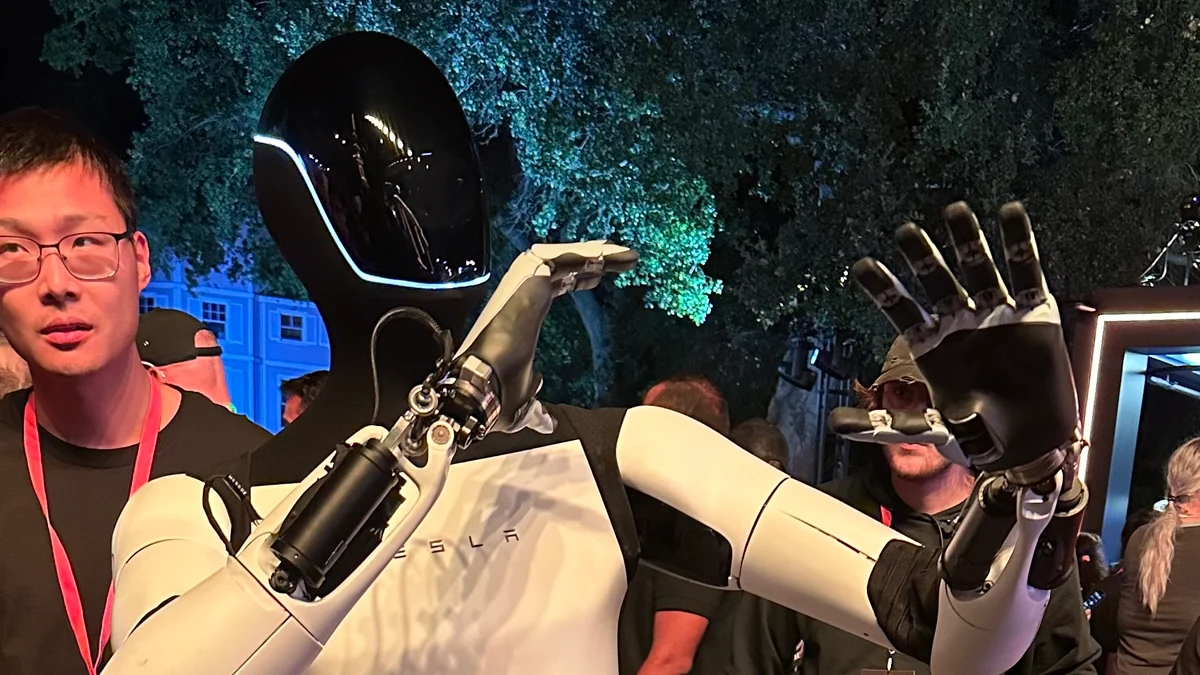
옵티머스의 손이 어려운 이유는 작은 물건을 정확히 집으면서, 필요한 순간에는 강한 힘도 내야 하기 때문입니다. 병뚜껑을 여는 동작만 해도 병을 고정하고 뚜껑을 돌리는 동안 접촉 상태가 계속 달라집니다. 손의 움직임, 닿는 감각, 반복 사용을 견디는 구조를 함께 맞춰야 합니다.
테슬라는 옵티머스를 위험하거나 반복적인 일을 맡는 범용 휴머노이드로 설명합니다. 사람이 쓰는 물건과 도구를 다루려면 손끝에서 어떤 일이 일어나는지도 읽어야 합니다. 테슬라의 공식 로봇 안내에서 제시하는 작업 범위를 일상적인 동작에 대입해 보면 손의 요구 조건이 더 잘 드러납니다.
잡는 힘과 돌리는 힘은 함께 맞춰야 합니다
일론 머스크는 2026년 10월 X Takeover 대담에서 작은 나사를 나무에 조이는 동작을 예로 들었습니다. 나사를 집는 정밀함에 더해 드라이버를 누르며 돌리는 힘도 필요하다는 설명입니다. 병뚜껑을 비틀 때에는 손가락 내부 구조와 겉의 고무 피부 사이가 헛도는 문제를 언급했습니다. 해당 발언은 원본 영상 50:05~55:17에서 확인할 수 있습니다.
이를 작업 순서로 나누면 다음과 같습니다. 아래는 발언에서 나온 두 예를 이해하기 위한 정리입니다.
| 작업 | 손이 해야 하는 일 | 함께 살펴볼 부분 |
|---|---|---|
| 작은 나사 집기 | 작은 접촉면에 손끝을 맞춥니다 | 위치와 손가락의 미세한 움직임 |
| 나사 조이기 | 공구를 누르면서 돌립니다 | 누르는 방향과 회전하는 동안의 자세 |
| 병뚜껑 열기 | 병을 잡고 뚜껑에 회전력을 전달합니다 | 물체와 손, 손의 피부와 내부 구조 사이의 미끄러짐 |
손이 닫히는 모습만으로는 이 차이가 잘 보이지 않습니다. 물건을 잡은 다음 어떤 힘을 전달하고, 접촉이 바뀌었을 때 어떻게 움직임을 고치는지까지 봐야 합니다.
촉각 센서에는 오래 버티는 피부도 필요합니다
손끝 센서는 접촉 정보를 얻기 위해 물체 가까이에 놓입니다. 동시에 손가락은 물체를 문지르고 누르는 부위이기도 합니다. 머스크는 대담에서 표면 가까운 센서의 손상, 반복해서 휘어지는 구조, 닳은 고무 피부의 교체를 함께 개발 과제로 꼽았습니다. 촉각과 피부 설명은 원본 51:41부터 이어집니다.
이 문제는 테슬라 밖의 촉각 연구에서도 다룹니다. F. Richard Cottrell·Megha H. Tippur·Edward H. Adelson이 2026년 8월 공개한 촉각 손끝 연구는 보호 필름과 교체 가능한 센싱 카트리지를 조합하고, 마찰과 반복 누름 시험으로 내구성을 평가했습니다. 센서가 정보를 잘 읽는지와 함께, 닳았을 때 어떤 부품을 바꿀지도 설계한 사례입니다. 옵티머스와는 별개의 연구입니다.
다음 시연에서는 무엇을 보면 좋을까요?
시연을 볼 때는 성공한 동작의 종류와 그 동작을 유지하는 조건을 함께 보면 이해하기 쉽습니다.
- 물건이 달라져도 가능한가요: 크기와 표면이 다른 병이나 공구에서도 같은 작업을 이어 가는지 봅니다.
- 반복 작업은 어떤가요: 한 번의 동작 외에 연속 사용 중의 미끄러짐과 멈춤도 살펴봅니다.
- 관리는 어떻게 하나요: 피부와 센서의 교체 방식, 교체 후 다시 맞추는 절차가 공개되는지 확인합니다.
이는 앞으로 공개될 자료를 읽을 때 사용할 질문입니다. 손가락 개수나 관절 수를 비교할 때도 실제로 맡길 작업을 함께 놓고 보면 필요한 성능이 무엇인지 구체적으로 따져 볼 수 있습니다.
이 글은 2026년 10월 12일 테슬릭코리아 글을 바탕으로 11월 11일 다시 정리했습니다. 원본 영상의 해당 구간을 재확인하고 작업별 표, 별도의 촉각 연구, 시연을 살펴볼 질문을 보완했습니다.
사진: Steve Jurvetson / Wikimedia Commons, CC BY 2.0. 2024년 10월 행사 사진을 잘라 사용했습니다.

의견과 질문
이름과 비밀번호만으로 작성하고 수정·삭제할 수 있습니다. 비밀번호는 다른 곳에서 쓰는 것과 다르게 정해 주세요.